

Comprendre les calculs, leurs limites et ce qu’une carte ne dit jamais à elle seule
1. Trois sigles, le même type de cartes
Zone de visibilité théorique (ZVT), zone de visibilité potentielle, zone d’influence visuelle (ZIV) ou zone of visual influence (ZVI) : les appellations se multiplient, parfois présentées comme si elles désignaient des objets techniques radicalement distincts.
En pratique, elles relèvent de la même famille : la délimitation des lieux depuis lesquels un objet est susceptible d’être visible selon un modèle et des hypothèses explicites.
Le vocabulaire varie davantage que le principe géométrique. Le sens exact dépend du protocole qui accompagne la carte, non de son acronyme.
Il faut néanmoins être rigoureux : « zone of theoretical visibility » (ZTV), courante dans la documentation britannique, insiste explicitement sur le caractère théorique du résultat ; « zone of visual influence » insiste sur une aire d’influence, sans constituer, à elle seule, une mesure d’effet ou d’impact.
L’équivalence pratique des cartes de visibilité ne signifie pas que les notions de visibilité, d’influence visuelle et d’impact soient synonymes.
Une carte dite « ZVI » peut représenter une visibilité binaire ( visible/non-visible), un nombre de machines, fonction des plus hauts sommets des objets étudiés, une hauteur de structure émergente, ou un indicateur d’angle apparent.
Il est impossible de la lire convenablement sans sa légende et sa fiche de calcul.
2. Il faut d’abord identifier la question posée
Pour l’étude d’un projet éolien, par exemple, la question générale « d’où voit-on le parc ? » recouvre plusieurs interrogations distinctes :
- D’où peut-on apercevoir au moins un bout de pale ? Et combien ?
- Combien sont visibles à la hauteur de leur nacelle ?
- Quelle portion de la machine dépasse la ligne d’horizon ?
- Quelle est la valeur d’angle apparent cumulé du projet ? Est-il proéminent dans le paysage ?
- Quel est l’angle horizontal occupé par l’ensemble du projet ?
- Un projet vient-il s’ajouter à un autre déjà présent ?
La visibilité géométrique doit aussi être distinguée de la perception : une turbine théoriquement visible au loin peut avoir une très faible présence apparente ; inversement, quelques machines visibles près d’un village ou dans l’axe d’une perspective patrimoniale peuvent constituer un enjeu élevé.
La superficie colorée ne mesure pas la gravité d’un effet. Les couleurs choisies pour le représenter non plus d’ailleurs.
Le Guide français d’octobre 2020 distingue d’ailleurs visibilité, covisibilité et perception, et insiste sur les caractéristiques du point de vue et du paysage [1].
3. Théorique, potentielle affinée, effective, réelle : quatre résultats à ne pas confondre
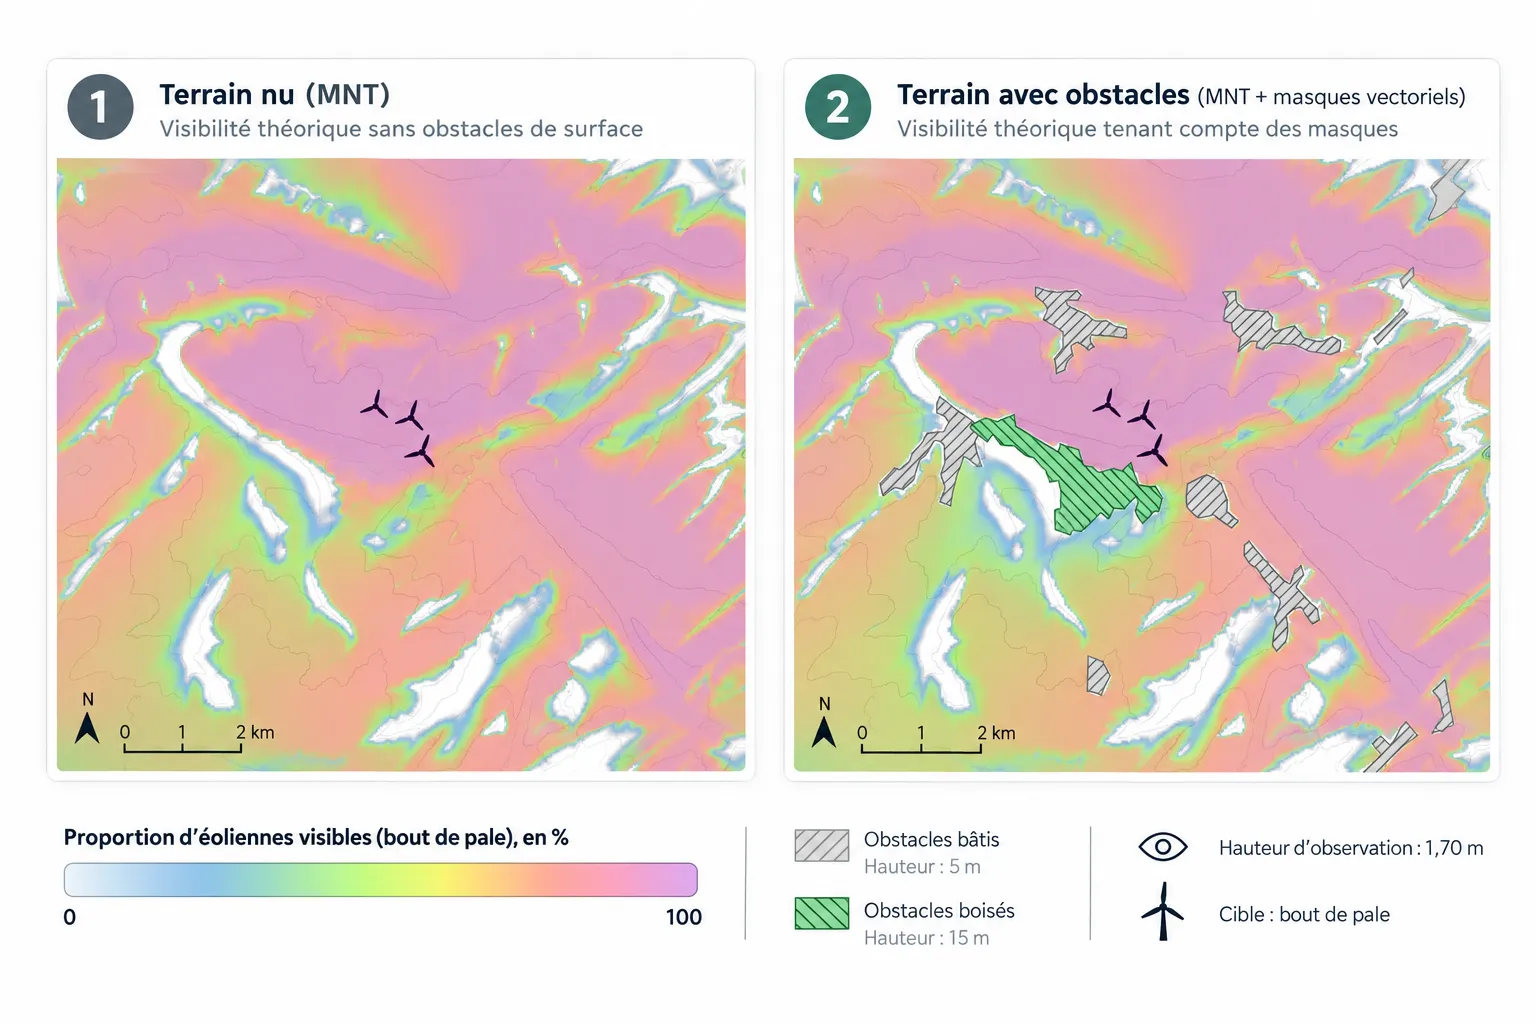
La visibilité théorique : repose généralement sur un modèle numérique de terrain (MNT) ou terrain « nu » ; elle teste l’interposition du relief entre un observateur et une cible. Les haies, les maisons, les bosquets ou les bâtiments proches n’y jouent aucun rôle.
Il s’agit fréquemment d’une enveloppe maximisante de visibilité, mais ce qualificatif ne doit pas masquer les autres approximations : erreur altimétrique, discrétisation ou mauvais échantillonnage peuvent aussi conduire à manquer certaines visibilités.
La visibilité potentielle affinée associe le relief à des obstacles identifiés et documentés, tels que les boisements, les bâtiments ou les haies, à partir d’un modèle numérique de surface (MNS) ou de couches d’obstacles auxquelles sont associées des hauteurs estimées ou mesurées.
Cette approche nécessite généralement une résolution spatiale plus fine pour représenter correctement l’emprise et les contours des obstacles. Elle implique par conséquent des volumes de données et des ressources de calcul plus importants, particulièrement lorsque l’analyse porte sur de vastes territoires.
Les résultats peuvent se rapprocher davantage de la scène réellement observable, mais introduisent de nouvelles incertitudes : densité et saisonnalité des feuillages, géométrie des lisières, ancienneté des données, discontinuité et perméabilité des alignements végétaux ( une forêt ne constitue ni un écran uniformément opaque ni un masque permanent ).
L’utilisation d’un MNS appelle également une vigilance particulière quant à la méthode de calcul. Certains outils considèrent les surfaces des obstacles comme des surfaces d’observation ou de réception de la visibilité. Les résultats peuvent alors caractériser la visibilité au sommet des arbres ou des bâtiments plutôt qu’au niveau du sol. Il est donc essentiel de distinguer les obstacles qui interceptent les lignes de visée des surfaces sur lesquelles la visibilité est effectivement recherchée.
La visibilité effective peut être illustrée par une simulation visuelle ou un photomontage depuis un point de vue géoréférencé et correctement calé. Celui-ci représente un scénario perceptif à un endroit et dans des conditions de prise de vue définies ; il ne devient pas pour autant une observation après travaux.
La visibilité réelle, au sens strict retenu ici, peut être constatée et mesurée une fois l’ouvrage construit. Avant construction, nous travaillons sur des prévisions, plus ou moins précises, qu’il faut pouvoir comparer à des observations et vérifier.
4. Visibilité inverse : la ligne de visée est réciproque, pas les hypothèses de hauteur
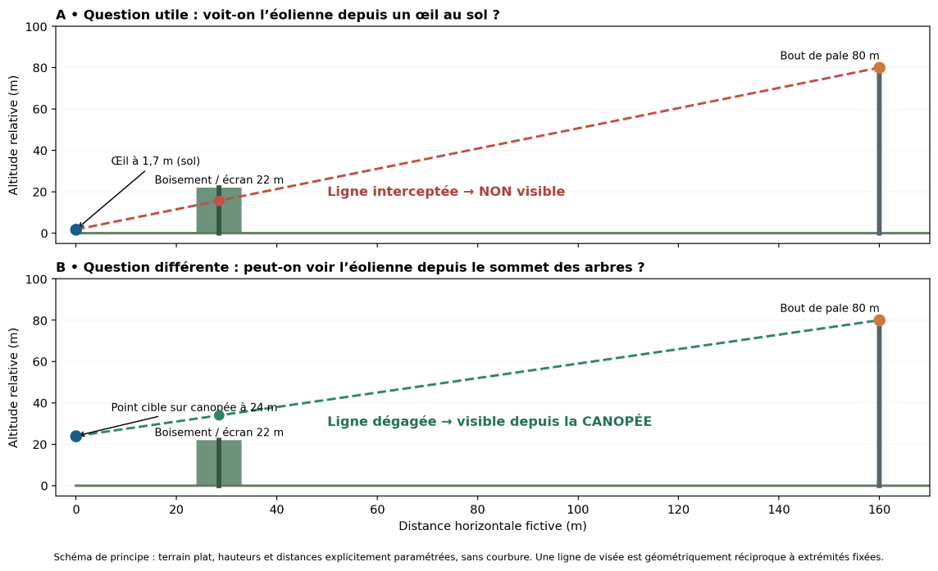
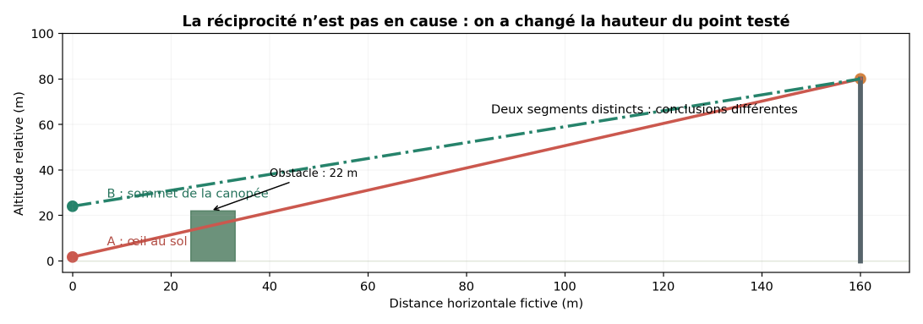
Entre deux points de coordonnées et d’altitudes absolues fixées, la visibilité géométrique est réciproque : si A voit B, B voit A. Le problème naît quand un logiciel ne teste pas les mêmes points dans les deux sens. Une carte calculée depuis le sommet d’une éolienne vers la surface d’un MNS peut conclure que la cime d’un arbre est visible. Cela ne signifie pas qu’un passant situé sous cette cime verra l’éolienne. Ce n’est pas une contradiction géométrique ; c’est un changement silencieux de la position du point testé.
Exemple pédagogique : depuis un œil à 1,7 m au-dessus du sol, une haie ou un boisement de 22 m peut masquer une cible éloignée. Si la cellule où se tient l’observateur est représentée par une surface de canopée à 22 m, puis surélevée par un paramètre de hauteur, on teste un point de vue perché dans les arbres. La réponse peut basculer de « invisible au sol » à « visible depuis la canopée ». Les deux calculs peuvent être cohérents, mais ils ne répondent pas à la même question.
Pour connaître, à chaque cellule du territoire, la visibilité d’une nacelle ou d’un bout de pale depuis un observateur humain, il faut fixer la hauteur de l’œil par rapport au terrain nu (MNT) et utiliser les boisements/bâtiments comme masques d’occultation, sans faire monter l’œil sur ces obstacles. On peut calculer les lignes de visée dans un sens ou dans l’autre à condition de conserver exactement les mêmes extrémités absolues et le même écran intermédiaire. Le mode « inverse » explicite de PixScape illustre cette différence de question : son point fixe devient l’objet observé, tandis que les points du territoire deviennent les observateurs.
Attention aux intitulés : GDAL Viewshed, accessible dans QGIS, propose une hauteur d’observateur et une hauteur de cible au-dessus du raster d’entrée ; il n’expose pas, à lui seul, une séparation générale entre MNT d’implantation des yeux et MNS utilisé pour bloquer les rayons. Cela ne rend pas son algorithme incorrect : cela impose de préparer les données ou de concevoir un flux de calcul approprié. De même, le plugin QGIS Visibility Analysis dispose de fonctions de viewshed et d’intervisibilité : la compatibilité avec un scénario « œil au sol sous canopée » doit être vérifiée selon les paramètres effectivement disponibles. PixScape documente les vues directes/inverses, les hauteurs h1/h2 et les données MNT/MNS (manuel, figures 2.6, 2.7 et 4.4).
5. Ce que l’on peut effectivement cartographier, exemple de l’éolien
La carte binaire est la forme la plus simple : pour chaque cellule du territoire, elle indique si au moins une partie d’au moins une éolienne atteint un seuil de visibilité défini. « Visible » peut vouloir dire « bout de pale supérieur non masqué », « nacelle visible » ou « mât visible » : sans cette précision, le pixel est ambigu. Une carte de dénombrement reprend ces tests machine par machine et inscrit, par exemple, 0, 1, 2 ou 5 éoliennes potentiellement visibles.
D’autres cartes répondent à des questions différentes. Une carte « nacelles visibles » compte les nacelles dégagées, et une carte « bouts de pales visibles » les extrémités supérieures ; aucune ne représente à elle seule la totalité des rotors.
Une carte de hauteur émergente estime la portion de silhouette non masquée ; un pourcentage nécessite une définition nette de ce qui vaut 100 % (mât, hauteur totale, rotor, échantillons géométriques).
Les angles apparents mesurent une occupation du champ visuel, pas une gêne paysagère automatique.
On peut aussi produire une carte des hauteurs minimales visibles, de la hauteur émergente au-dessus de l’horizon, de la part visible de la silhouette, de l’angle vertical apparent, de l’étendue angulaire horizontale, de la visibilité cumulée de plusieurs parcs, ou encore de la différence de visibilité entre deux scénarios.
Ces métriques sont utiles à condition de ne pas être fondues dans une légende incompréhensible. Les fonctions « vertical subtended angle », « horizontal subtended angle » et cumul multi-parcs sont notamment documentées pour windPRO [6].
| Ce que la carte représente | Question à laquelle elle répond | Ce qu’elle ne permet pas de conclure |
|---|---|---|
| Présence / absence | Au moins un élément du parc serait-il visible ici ? | Une cellule à 1 ne dit ni combien de machines, ni leur taille dans le paysage. |
| Nombre d’éoliennes | Combien de machines répondent au critère choisi ? | 5 nacelles visibles ≠ 5 bouts de pales visibles ; le critère doit figurer dans la légende. |
| Élément visible | Voit-on un bout de pale, la nacelle, une partie du mât ? | Un bout de pale visible ne signifie pas que toute l’éolienne est visible. |
| Part / hauteur dégagée | Quelle proportion ou hauteur de la machine émerge du masque ? | Définir l’objet de référence et la méthode d’échantillonnage ; préciser ce que signifie 100 %. |
| Hauteur angulaire | Quelle hauteur l’éolienne semble-t-elle occuper dans le champ vertical ? | Deux machines visibles peuvent avoir des hauteurs apparentes très différentes selon la distance. |
| Occupation horizontale | Quelle largeur de panorama est occupée par les éoliennes ? | Expliquer le traitement des recouvrements, angles et de la vue panoramique. |
| Cumul de projets | Quels parcs sont visibles en même temps, et combien de machines au total ? | Fixer la liste des parcs et leur statut (existants, autorisés, envisagés). |
| Covisibilité | Le projet se voit-il dans le même champ qu’un autre élément repère ? | Préciser le point d’observation et le sens retenu de « même champ visuel ». |
Exemple de lecture : si une cellule affiche « 4 », cela peut signifier quatre bouts de pales théoriquement visibles, quatre nacelles effectivement dégagées selon le modèle, ou quatre éoliennes présentant au moins 10 % de leur hauteur visible. La valeur est identique ; la question, les données et l’interprétation ne le sont pas. La légende doit nommer l’indicateur, le seuil, la hauteur de l’œil et les obstacles considérés.
6. Bassin de visibilité : une géométrie à confronter au paysage
Le bassin de visibilité d’un projet peut se comprendre comme l’ensemble des espaces depuis lesquels tout ou partie du projet est susceptible d’être aperçu selon des conditions définies.
Il peut être fragmenté par les reliefs, les vallées et les masques; il ne correspond pas nécessairement à une entité paysagère continue et ne doit pas être assimilé mécaniquement à une aire d’impact.
Certains secteurs du bassin sont sans observateur habituel ; d’autres recouvrent des quartiers habités, des itinéraires fréquentés, des belvédères ou des biens patrimoniaux.
La carte constitue donc un moyen de hiérarchiser les investigations : où concentrer les reconnaissances de terrain, quels villages documenter, quelles vues vérifier, quelles variantes comparer ?
C’est seulement ensuite que l’analyse peut considérer le contexte, la fréquentation, les échelles, les lignes de force et les sensibilités locales.
La surface totale du bassin, prise isolément, est rarement un indicateur suffisant de l’effet paysager.
7. Visibilité, emprise verticale et prégnance : des indicateurs complémentaires
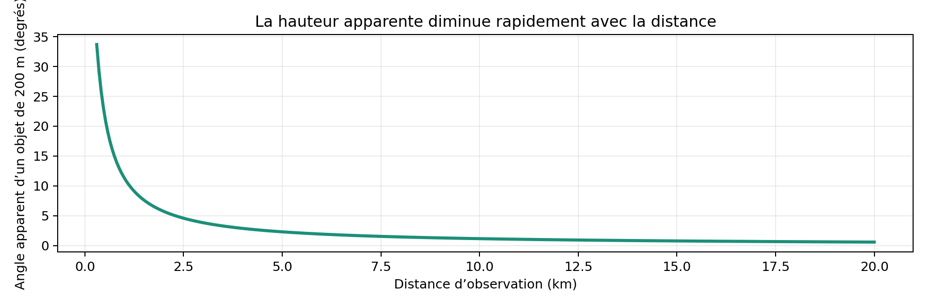
Deux secteurs affichant tous deux « cinq éoliennes visibles » peuvent présenter des perceptions très différentes :
- Près du parc, les silhouettes occupent un angle vertical important ;
- Tandis qu’à grande distance, les mêmes machines sont réduites à de faibles hauteurs apparentes.
Pour une hauteur fixée, l’angle apparent évolue selon une relation de type arctangente et diminue fortement avec la distance.
Ce n’est pas une simple fonction exponentielle inverse : l’expression géométrique repose sur l’arctangente d’un rapport hauteur/distance, avec des variantes lorsque l’objet est partiellement masqué ou lorsque les différences d’altitude deviennent importantes.
La hauteur apparente visible, la différence angulaire entre le sommet et la partie basse de la silhouette effectivement vue, peut éclairer un effet de domination ou de prégnance. On peut également envisager un cumul des hauteurs angulaires individuelles pour synthétiser une charge visuelle.
Mais ce cumul n’est pas une grandeur perceptive universelle : il peut compter deux fois des silhouettes superposées et ne dit rien de leur disposition spatiale, des proportions du paysage, des orientations des vues ou des contrastes.
À confronter donc à l’étendue horizontale, aux recouvrements et aux situations de perception réelle.
La covisibilité est encore autre chose : il s’agit, dans la définition retenue par le guide français, d’une visibilité conjointe du projet et d’un élément de paysage ou de patrimoine depuis un même point, avec des situations de superposition et de juxtaposition [1]. La simple superposition de deux ZVI de parcs différents renseigne une visibilité cumulée, pas nécessairement une covisibilité patrimoniale. Une carte d’intersections fournit des candidats à l’examen ; elle ne remplace ni l’analyse des axes de regard ni les photomontages contextualisés.
ILLUSTRATION À INSÉRER · Triptyque : A nombre de turbines visibles ; B angle vertical maximal / somme prudente des angles visibles ; C angles horizontaux et covisibilité avec un élément patrimonial. Même fond et emprise.
8. L’emprise, le relief et la maille : ce que coûte réellement un calcul
L’étendue de la zone étudiée détermine autant les résultats que leur coût : augmenter le rayon autour d’un projet peut ajouter des bassins de visibilité lointains ou des reliefs intermédiaires nécessaires à la ligne de visée.
Un calcul arrêté à une limite administrative peut manquer un masque situé juste hors de la carte.
La résolution du MNT contrôle l’échantillonnage du terrain ; la précision altimétrique du levé, distincte de la taille des pixels, limite la fiabilité des conclusions. Un pixel de 1 m dérivé d’une source imprécise ne devient pas miraculeusement fiable.
Pour une emprise fictive de 30 × 30 km, une maille carrée de 25 m représente environ 1,44 million de cellules, contre 36 millions à 5 m et 900 millions à 1 m. On multiplie le nombre de cellules par 25 puis par 625 par rapport à 25 m.
Ces valeurs décrivent la taille de la grille, et non le temps de traitement : le calcul dépend aussi du nombre de turbines, des cibles testées, des accès mémoire, des rayons et de l’algorithme utilisé.
Un seul raster Float32 de 900 millions de cellules représente près de 3,6 Go décimaux sans les données intermédiaires, index, caches ni résultats additionnels.
De plus la courbure terrestre et la réfraction peuvent compter aux grandes distances ; elles doivent être paramétrées et documentées.
Les erreurs près des crêtes, les trous du MNT, les conventions de rééchantillonnage et le choix du point représentatif au sein d’une cellule peuvent modifier les limites des bassins.
Des comparaisons de sensibilité, à plusieurs résolutions et sur des points tests contrôlés, en disent souvent plus sur la solidité d’une carte que l’annonce d’une maille spectaculaire.
9. CPU, GPU, tuiles : optimiser ne veut pas dire simplifier la question
Tous les calculs de visibilité n’exploitent pas le matériel de la même manière.
Des algorithmes performants sur CPU minimisent les opérations et les transferts entre mémoire vive et stockage ; GRASS r.viewshed documente précisément une approche capable de basculer vers la mémoire externe pour les rasters importants [4].
La parallélisation peut répartir des machines ou des blocs entre cœurs ; certains algorithmes se prêtent au GPU, sous réserve d’une organisation adaptée des données et d’une maîtrise des transferts, de la précision numérique et des cas limites.
Dire « GPU » ne suffit pas à démontrer un gain ou la reproductibilité d’un résultat.
Il faut aussi distinguer trois notions trop souvent confondues :
- résolution de calcul,
- résolution de conservation
- résolution de restitution.
Le carroyage de calcul décrit les unités réellement testées ; le stockage peut être partitionné et compressé.
L’affichage peut s’appuyer sur des pyramides de tuiles pour conserver un rendu fluide; afficher un pixel de 25 m à un zoom de détail n’en améliore pas la précision. Inversement, il est possible d’organiser des recalculs localisés à plus haute résolution là où l’analyse le justifie, sans imposer la même finesse à tout le territoire.
C’est un axe de travail qu’ArcTan° souhaite explorer : des résultats tuilés, multirésolutions et documentés, capables de proposer une lecture régionale claire puis un niveau de détail local réellement recalculé lorsque les enjeux le nécessitent.
La difficulté n’est pas seulement informatique ; elle consiste à garantir la cohérence des hypothèses et la traçabilité entre échelles.
Le logiciel de recherche PixScape intègre déjà une démarche multirésolution documentée ; l’idée n’est donc pas de revendiquer une invention, mais d’envisager son usage opérationnel et vérifiable [9].
10. Les outils disponibles : capacités et vigilance
| Solution | Positionnement / résultats documentés | Vigilance particulière |
|---|---|---|
| Resoft WindFarm R5 | ZVI dédiée éolien, zones d’exclusion/obstacles ; lignes de visée et interfaces projet. [8] | Vérifier édition, stratégie d’obstacles, hauteurs et exports. |
| EMD windPRO ZVI | Nombre de turbines, nacelle/bout de pale, angles vertical/horizontal, cumul, obstacles. [6] | Distinguer métrique géométrique et effet sur le paysage. |
| UL Openwind | ZVI éolien à indicateurs variés ; couches de hauteur végétale pouvant masquer les lignes de visée. [7] | Documenter le mode végétalisé et les paramètres effectifs. |
| QGIS + Visibility Analysis | Plugin viewshed/intervisibilité raster, multi-points. [3] | MNS ≠ observateur au sol ; besoin de flux adapté aux obstacles. |
| GRASS r.viewshed / CVA | Viewshed ponctuelle / cumulée ; courbure, réfraction, hauteurs ; grandes grilles. [4] | Même vigilance sur la surface d’entrée et les cibles. |
| GDAL viewshed | Binaire, hauteur minimale de cible, cumul selon versions, automatisation. [5] | Paramétrage robuste et prétraitement des obstacles requis. |
| PixScape (ThéMA) | Vue planimétrique/tangentielle, métriques paysagères, multirésolution, open source. [9] | Tester adéquation au projet éolien et données propres. |
| Scripts / solutions sur mesure | Échantillonnage multiple de turbines, scénarios, contrôles, sorties tuilées. | Tests croisés, traçabilité, maintenance, cas limites. |
WindFarm dispose d’une documentation publique particulière sur le traitement des zones d’exclusion. Une note R5 explique l’amélioration apportée aux frontières de zones comme les haies : lorsqu’un obstacle étroit échappait à l’échantillonnage de la grille, sa présence pouvait être mal représentée ; le traitement par barrière verticale corrige ce cas [8].
Cet exemple montre que l’expression « obstacles pris en compte » ne suffit pas. Il faut demander comment ils sont géométriquement traités.
PixScape : le laboratoire ThéMA maintient une page de téléchargement, un manuel et un dépôt de code ; une formation CNRS mise à jour en juin 2026 lui est consacrée [9, 10]. Ce logiciel mérite un examen particulièrement sérieux pour la perception, les vues tangentielles et la multirésolution. À l’inverse, les fonctions natives de viewshed ne constituent pas à elles seules une chaîne spécialisée éolienne ; elles sont des briques utilisables pour un protocole explicite.
11. Produire moins de confusion : une carte, une question dominante
Les calculs peuvent produire dix couches utiles mais cela ne donne aucune raison de concevoir une carte qui demande dix minutes pour comprendre sa légende. Une symbologie trop dense, des aplats criards, des isovaleurs superposées, des hachures et des halos peuvent impressionner au premier regard et échouer au second.
Une carte doit rester lisible au format auquel elle sera effectivement consultée, dans une étude imprimée comme sur un écran.
La sophistication du calcul ne justifie pas la complexité de sa représentation.
Ma préférence va à des cartes sobres, dédiées à une question principale : visibilité d’au moins un élément, nombre d’éoliennes, emprise angulaire, scénarios comparés. Les mesures complémentaires restent accessibles dans des vues voisines, des annexes et, lorsqu’on le peut, dans des couches SIG consultables. Le lecteur doit pouvoir comprendre ce qui a été coloré avant d’être invité à interpréter pourquoi.
12. Une méthode de restitution contrôlable
Une carte sérieuse devrait toujours être livrée avec une fiche lisible :
- Source et date des données topographiques,
- Résolution native et résolution calculée, précision connue, zone de calcul et tampon,
- Système de coordonnées,
- Hauteur de l’œil,
- Caractéristiques des machines,
- Elément testé (nacelle ou bout de pale, etc.),
- Règles d’occultation,
- Modèle et dates des obstacles,
- Courbure/réfraction, hypothèses de rééchantillonnage et méthode d’agrégation des cellules.
- Si le calcul retient un pourcentage ou un cumul, la formule descriptive du sens de l’indicateur doit être accessible.
Je défends également une vérification par échantillons stratifiés : points annoncés visibles, invisibles, zones de transition, lisières, lignes de crête, secteurs habités et sites patrimoniaux.
Une coupe topographique et, si possible, une vérification photographique apportent une contradiction utile. Les sensibilités aux différents MNT, à l’ajout des obstacles et aux hypothèses de hauteur doivent être comparées ; les divergences intéressantes doivent être exposées et non dissimulées. C’est cela, rendre les résultats contrôlables.
Enfin, toute livraison de résultats devrait différencier les zones « non visibles selon le modèle », les zones hors calcul et les zones dépourvues de données. Trois états graphiquement voisins peuvent exprimer des réalités entièrement différentes.
L’erreur cartographique la plus pernicieuse n’est pas toujours celle que l’on voit : c’est celle qui ressemble à une information correctement calculée.
Et on en revient au :
Oh, mais ça va, ça se verra pas … oh.
Conclusion: Nous savons calculer, apprenons à montrer et à vérifier.
Les moyens de calcul actuels permettent d’interroger des territoires immenses, de multiplier les hypothèses et d’accumuler des métriques fines.
Cette puissance est précieuse. Mais elle ne crée ni automatiquement une bonne analyse, ni une carte intelligible, ni une preuve d’impact.
Une ZVI n’est pas une photographie du futur ; c’est la spatialisation d’une question et d’un ensemble de conventions.
Le travail ne consiste donc pas à réinventer à chaque étude une nouvelle manière de colorer le territoire. Il est de poser la bonne question, de retenir des données adaptées, de produire un calcul justifiable, d’en montrer les limites, de le confronter à des points de vue et de donner au lecteur une représentation qu’il peut vérifier.
Une carte de visibilité n’a d’intérêt que lorsqu’elle devient le point de départ d’une interprétation du paysage, et non sa conclusion.
Annexe A — Références et pistes de lecture
[1] Ministère de la Transition écologique (2020), Guide relatif à l’élaboration des études d’impacts des projets de parcs éoliens terrestres, chap. paysage et patrimoines.
https://portail.documentation.developpement-durable.gouv.fr/pub/MPDOUV00264559-guide-relatif-elaboration-des-etudes-impacts-des-p.html
[2] NatureScot (2017), Visual representation of wind farms: Guidance (version 2.2), annexes sur les ZTV, hypothèses et limites.
https://www.nature.scot/doc/visual-representation-wind-farms-guidance
[3] Z. Čučković, QGIS Visibility Analysis, fiche du dépôt officiel QGIS et documentation du plugin.
https://plugins.qgis.org/plugins/ViewshedAnalysis/
[4] GRASS GIS, manuel r.viewshed et extension r.viewshed.cva.
https://grass.osgeo.org/grass-stable/manuals/r.viewshed.html
[5] GDAL, documentation gdal_viewshed et gdal raster viewshed (versions à distinguer).
https://gdal.org/en/stable/programs/gdal_viewshed.html
[6] EMD International, windPRO ZVI Module et manuel Environment v4.1 (2024).
https://www.emd-international.com/software/windpro/modules/zvi
[7] UL Solutions, Openwind et base documentaire en ligne, « Vegetation Height » / « Visual impact ».
https://www.ul.com/software/openwind-wind-farm-modeling-and-layout-design-software
[8] Resoft, WindFarm Release 5 ZVI, note de version sur les exclusion zones et obstacles.
https://www.windfarm.co.uk/Download/Release5-ZVI.pdf
[9] Sahraoui, Y., Vuidel, G., Joly, D. et Foltête, J.-C. (2018). Integrated GIS software for computing landscape visibility metrics. Transactions in GIS, 22(5), 1310–1323. DOI 10.1111/tgis.12457.
https://doi.org/10.1111/tgis.12457
[10] Laboratoire ThéMA, site officiel PixScape (téléchargement, manuel et code source) ; CNRS Formation Entreprises, fiche mise à jour 23 juin 2026.
https://thema.umlp.fr/productions/software/pixscape/fr.html
[11] Sahraoui et al. (2016), PixScape, un outil logiciel intégré pour l’analyse du paysage visible. Cybergeo, article 799, DOI 10.4000/cybergeo.27862.
https://doi.org/10.4000/cybergeo.27862
[12] Landscape Institute / IEMA, Guidelines for Landscape and Visual Impact Assessment (GLVIA3), 2013 ; notes de clarification 2024.
https://landscapeinstitute.org/policy-practice/technical/assessments-standards/glvia3-panel/
[13] Wang, J., Robinson, G. et White, K. (2000), Generating Viewsheds without Using Sightlines, Photogrammetric Engineering & Remote Sensing.
https://www.asprs.org/wp-content/uploads/pers/2000journal/january/2000_jan_87-90.pdf